

باعتباره جهازًا لا غنى عنه في التحكم الصناعي الحديث، فإن خرج التردد لمحرك التردد المتغير (VFD) يؤثر بشكل مباشر على كفاءة الإنتاج وسلامة المعدات من خلال توافقه مع سرعة المحرك. ومع ذلك، في التطبيقات العملية، يواجه المشغلون في كثير من الأحيان اختلافات بين التردد المعروض على VFD والسرعة المعروضة على لوحة المعدات. ولا يؤدي هذا إلى الإضرار بالتحكم الدقيق أثناء عمليات الإنتاج فحسب، بل قد يؤدي أيضًا إلى إخفاء المخاطر المحتملة للمعدات. لمعالجة هذه المشكلة الشائعة، يجب إجراء استكشاف الأخطاء وإصلاحها بشكل منهجي وحلها من وجهات نظر متعددة.
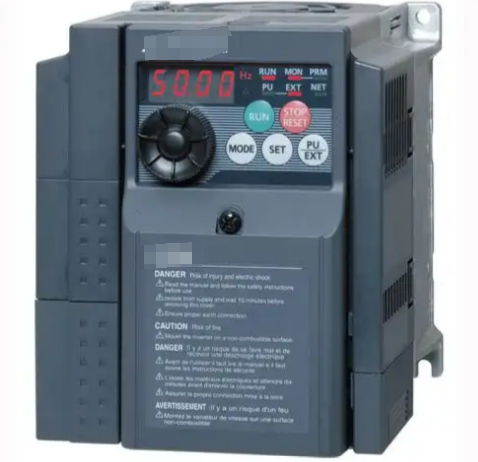
I. المبادئ الأساسية والأسباب الشائعة للتناقضات
تتحكم محولات التردد في سرعة محركات التيار المتردد عن طريق تغيير تردد الخرج. من الناحية النظرية توجد علاقة خطية: السرعة=120 × التردد / عدد أزواج الأقطاب × (1 - معدل الانزلاق). ومع ذلك، في التشغيل الفعلي، قد يحدث انحراف بنسبة 5%-15% بين القيم المعروضة، وينجم ذلك في المقام الأول عن العوامل الستة التالية:
1. اختلافات مسار الحصول على الإشارة:يعرض VFD تردد الخرج لوحدات IGBT الداخلية الخاصة به، بينما تستقبل لوحة المعدات عادةً إشارات ردود الفعل من أجهزة التشفير أو مولدات السرعة. كشفت دراسة حالة لمصنع أسمنت أن وجود فجوة بمقدار 0.2 مم في أداة التشفير تسببت في انحراف بنسبة 8% في عرض السرعة.
2. إعدادات المعلمة غير الصحيحة:بما في ذلك معلمات تصنيف المحرك غير الصحيحة (على سبيل المثال، محرك 2950 دورة في الدقيقة تم تكوينه بشكل خاطئ على أنه 1450 دورة في الدقيقة)، أو إعدادات منحنى V/F الخاطئة، أو قيم تعويض الانزلاق العالية للغاية. كشف اختبار آلات النسيج أن معلمات تعويض الانزلاق غير الصحيحة يمكن أن تزيد انحرافات العرض إلى 12%.
3. خسائر النقل الميكانيكي:تبديد الطاقة الناتج عن عوامل مثل انزلاق الحزام أو تآكل علبة التروس. تشير البيانات المأخوذة من خطوط إنتاج السيارات إلى أن أحزمة التوقيت القديمة يمكن أن تقلل من سرعة الدوران الفعلية بنسبة 6-9% مقارنة بالقيم النظرية.
4. مشاكل تداخل الإشارة:يمكن أن يتسبب التداخل الكهرومغناطيسي في حدوث تقلبات في سرعة العرض بنسبة ±3% عندما تستخدم خطوط إشارة التشفير كابلات زوجية ملتوية غير محمية-. في حالة التعديل التحديثي لمصنع كيميائي، أدت إضافة الحلقات المغناطيسية إلى تقليل انحراف العرض من 5% إلى 0.3%.
5. ارتباك وحدة العرض:يتم عرض عدد الدورات في الدقيقة افتراضيًا في بعض لوحات المعدات، في حين يمكن ضبط العاكسات على هرتز أو نسبة مئوية. أخطأ مستخدم أداة الآلة في قراءة 50 هرتز على أنها 1500 دورة في الدقيقة (بالنسبة لمحرك رباعي الأقطاب)، مما تسبب في تجاوز السرعة الفعلية القيمة المحددة بنسبة 33%.
6. أعطال الأجهزة:أجهزة التشفير التالفة، ووحدات الكشف عن تيار خرج العاكس الخاطئ، وما إلى ذلك. في مصنع الصلب، وصلت أخطاء عرض التردد إلى ±2 هرتز بعد تقادم مستشعر التيار VFD.
ثانيا. عملية استكشاف الأخطاء وإصلاحها المنهجية
اتبع منهجًا مكونًا من سبع-خطوات بدءًا من الداخل وحتى الخارج، ومن البرامج إلى الأجهزة:
الخطوة 1: التحقق من المعلمة
● تأكد من أن معلمات لوحة اسم المحرك تتطابق تمامًا مع إعدادات VFD، وخاصة السرعة المقدرة، ورقم القطب، وعامل الطاقة.
● تحقق من اكتمال P0340 (الكشف التلقائي لمعلمة المحرك-).
● التحقق من صحة نطاق الإعداد لـ P1080/P1082 (الحد الأدنى/الحد الأقصى للتردد).
● تأكيد المراسلات بين P2000 (التردد المرجعي) وP2001 (السرعة المرجعية).
الخطوة 2: اختبار الإشارة
● استخدم راسم الذبذبات لفحص سلامة الأشكال الموجية لإشارة الطور A/B الخاصة بجهاز التشفير.
● قياس ما إذا كان تردد النبضة يتوافق مع: f=(سرعة الدوران × عدد خطوط التشفير) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
الخطوة 3: الفحص الميكانيكي
● قم بتدوير العمود يدويًا لاكتشاف عزم مقاومة نظام النقل.
● اختبار شد الحزام (يوصى باستخدام مقياس التوتر).
● ينبغي أن يكون انحراف اختلال اقتران<0.05mm.
الخطوة 4: اختبار التحميل
● مقارنة قيم العرض في ظل ظروف عدم التحميل- (يجب أن يكون الانحراف<1%).
● تسجيل منحنيات الانحراف عند حمل 25%/50%/75%/100%.
● لاحظ وقت استعادة السرعة بعد إزالة الحمل المفاجئ (عادي<200ms).
الخطوة 5: الاختبارات البيئية
● درجة حرارة قناة تبديد الحرارة العاكسة (مستحسن<40°C).
● قيمة اهتزاز بيئة تشغيل جهاز التشفير (ينبغي أن تكون<0.5G).
● اختبار التوافق الكهرومغناطيسي (قوة مجال الترددات اللاسلكية<3V/m).
الخطوة 6: التحقق من البرامج الثابتة
● التحقق من توافق إصدار البروتوكول بين العاكس وجهاز التشفير.
● التحقق من المجموع الاختباري لاتفاقية حقوق الطفل لملف النسخ الاحتياطي للمعلمة.
● ترقية البرامج الثابتة للتحكم إذا لزم الأمر.
الخطوة 7: اختبار الاستبدال
● تبادل-وحدات التشفير/العاكس.
● التبديل إلى اختبار الإدخال التناظري.
● قم بتوصيل مقياس سرعة الدوران مستقل للمقارنة.
ثالثا. الحلول النموذجية
يمكن تنفيذ التدابير المستهدفة بناءً على الأسباب الجذرية المختلفة:
الحالة 1: خطأ في إعداد المعلمة
تعرض آلة التشكيل بالحقن 1200 دورة في الدقيقة على اللوحة عند 50 هرتز (يجب أن تكون 1450 دورة في الدقيقة). كشفت التحقيقات:
● المعلمة الأصلية P0311=1200 (بيانات لوحة الاسم غير صحيحة)
● تم التخلص من الانحراف بعد تصحيح P0311=1450
● تم تعديل P0350 (مقاومة الجزء الثابت) في نفس الوقت إلى 0.82Ω
الحالة 2: تدخل التشفير
أظهرت أجهزة الطرد المركزي الصيدلانية تقلبات عشوائية في السرعة بنسبة ±5%:
● الكابلات القياسية المستخدمة سابقًا لنقل الإشارات المتزايدة.
● تم استبداله بكابل Siemens 6XV1830-3EH10 المحمي.
● تمت إضافة المقاوم الطرفي 120 أوم.
● تم تحسين استقرار العرض إلى ±0.2%.
الحالة 3: الانزلاق الميكانيكي
وصل انحراف سرعة الحزام الناقل للأغذية إلى 8٪:
● كشف الفحص أن استطالة الحزام تجاوزت الحدود (3.5% > المعيار 2%).
● تم استبداله بحزام متزامن مسنن وبكرة شد معدلة.
● تم تركيب مستشعر سرعة الليزر للتحكم في الحلقة المغلقة-.
● الانحراف النهائي يمكن التحكم به في حدود 0.5%.
الحالة 4: فشل الأجهزة
انخفض عرض سرعة دوران أداة الماكينة فجأة بنسبة 15%:
● كشف التفتيش التشفير تحمل الاستيلاء.
● تمت استعادة التشغيل العادي بعد استبدال جهاز التشفير ERN1387.
● فحص في وقت واحد الشكل الموجي الناتج العاكس الحالي.
رابعا. تقنيات التصحيح المتقدمة
بالنسبة للتطبيقات عالية الدقة-، فكر في الطرق التالية:
1. معايرة القنوات-الثنائية:قم بتوصيل أجهزة التشفير الإضافية والمحولات الدوارة في وقت واحد، ومعالجة دمج البيانات عبر PLC. حققت آلة الطحن الدقيقة دقة تبلغ 0.01 دورة في الدقيقة بعد تنفيذ هذا الحل.
2. خوارزمية التعويض الديناميكي:قم بتكوين VFD كما يلي:
●P1400=3 (تمكين مراقب السرعة).
●P1401=0.5 (ثابت وقت التصفية).
●P1402=150% (تعويض التسارع).
3. مراقبة المنصة السحابية:قم بتحميل البيانات التشغيلية عبر بوابة إنترنت الأشياء واستخدم تحليلات البيانات الضخمة للتنبؤ باتجاهات الانحراف. وبعد التنفيذ من قبل مجموعة طاقة الرياح، وصلت دقة التحذير من الأخطاء إلى 92%.
لا يعمل هذا النهج المنهجي على حل حالات عدم اتساق العرض فحسب، بل يعزز بشكل أساسي دقة التحكم في المعدات. بعد تنفيذ الحل الكامل على خط لحام السيارات، زادت كفاءة الإنتاج بنسبة 7% وانخفض معدل الخردة بنسبة 34%، مما يؤكد الأهمية الحاسمة لدقة التحكم في سرعة الدوران في التصنيع الحديث. ومع تقدم الصناعة 4.0، سيصبح اعتماد تقنية التوأم الرقمي لرسم خريطة لحالة المعدات في الوقت الفعلي هو النموذج الجديد لمواجهة مثل هذه التحديات.