

يعد عزل المستخدمين والمكونات الإلكترونية الحساسة أحد الاعتبارات المهمة لأنظمة التحكم في المحرك. يتم استخدام عزل السلامة لحماية المستخدمين من الفولتية الضارة ، في حين أن العزلة الوظيفية مصممة خصيصًا لحماية المعدات والأجهزة. قد تحتوي أنظمة التحكم في المحرك على مجموعة واسعة من أجهزة العزل ، مثل برامج تشغيل البوابة المعزولة في دوائر محرك الأقراص ؛ ADCs المعزولة ، مكبرات الصوت ، وأجهزة الاستشعار في دوائر الكشف ؛ و SPI المعزولة ، RS -485 ، والعوامل الرقمية القياسية في دوائر الاتصال. مطلوب اختيار دقيق لهذه الأجهزة ، سواء لأسباب السلامة أو لتحسين الأداء.
على الرغم من أن العزلة هي اعتبار مهم للنظام ، إلا أنها ذات عيوب: يمكن أن تزيد من استهلاك الطاقة ، وإرسال البيانات عبر حواجز العزل يخلق تأخيرات ، ويمكن أن تزيد من تكلفة النظام. تحول مصممو النظام تقليديًا إلى حلول العزل البصرية ، والتي كانت لسنوات عديدة الخيار الأفضل لعزل النظام.
في العقد الماضي ، وفرت العوامل الرقمية المستندة إلى طرق مغناطيسية (نقل المحولات) بديلاً قابلاً للتطبيق وفي كثير من الحالات بديلاً متفوقًا ؛ من منظور النظام ، يقدمون أيضًا مزايا قد لا يتعرف عليها مصممو النظام. تم وصف حللين للعزل بعد ذلك ، مع التركيز على التحسينات في أداء توقيت التأخير الذي يوفره العزلة المغناطيسية ، والفوائد الناتجة لتطبيقات التحكم في المحرك على مستوى النظام.
طرق العزلة
يستخدم Optocouplers الضوء كطريقة نقل أولية ، كما هو موضح في الشكل 1. يتكون جانب الإرسال من LED مع إشارة عالية المستوى تعمل على تشغيل LED وإشارة منخفضة المستوى إيقاف تشغيل LED. يتم توفير العزلة بواسطة مادة بلاستيكية بين LED والكاشف الضوئي ، ولكن يمكن أيضًا تعزيزها باستخدام طبقة عزل إضافية (عادةً ما تستند إلى البوليمر).
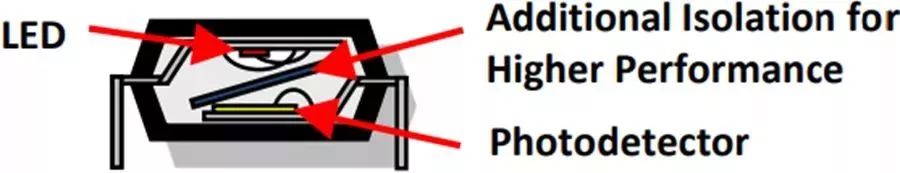
الشكل 1. بنية Optocoupler
واحدة من أكبر عيوب Optocouplers هي أن شيخوخة LED ، والتي يمكن أن تنجرف خصائص الإرسال ؛ يجب أن ينظر المصممون في هذه المشكلة الإضافية. يؤدي الشيخوخة التي تسبب في تنجرف أداء التوقيت بمرور الوقت ودرجة الحرارة. نتيجة لذلك ، تتأثر الإشارة والارتفاع/الخريف في أوقات ، مما يعقد التصميم ، خاصة بالنظر إلى المشكلات التي سيتم التعامل معها لاحقًا في هذه الورقة.
تحجيم أداء Optocouplers محدود أيضًا. من أجل زيادة معدلات البيانات ، يجب التغلب على مشكلة السعة الطفيلية المتأصلة في Optocouplers ، مما يؤدي إلى ارتفاع استهلاك الطاقة. توفر السعة الطفيلية أيضًا آلية اقتران تؤدي إلى أداء أجهزة العزل المستندة إلى Optocoupler من CMTI (المناعة العابرة للوضع المشترك) للحلول المتنافسة.
كانت العوامل المغناطيسية (المستندة إلى المحول) في استخدام واسع النطاق لأكثر من عقد من الزمان وهي بديل صالح لـ Optocouplers. تعتمد هذه العوامل على تقنية CMOS القياسية وتستخدم مبدأ الإرسال المغناطيسي ، مع طبقة العزل التي تتكون من البوليميد أو ثاني أكسيد السيليكون ، كما هو مبين في الشكل 2. يتم نقل تيار منخفض المستوى في النبضات من خلال لفائف ، وتوليد حقل مغناطيسي ، يمر عبر حاجز عزلة ودني في اللولبة الثانية على الجانب الآخر من العميل. نظرًا لاستخدام بنية CMOS القياسية ، فإنه يوفر مزايا كبيرة من حيث استهلاك الطاقة وسرعة ، ولا يعاني من مشاكل الانحراف مدى الحياة المرتبطة بـ Optocouplers. بالإضافة إلى ذلك ، فإن أداء CMTI للمعزل المستند إلى المحول يتفوق على أداء العزل المستند إلى Optocoupler.
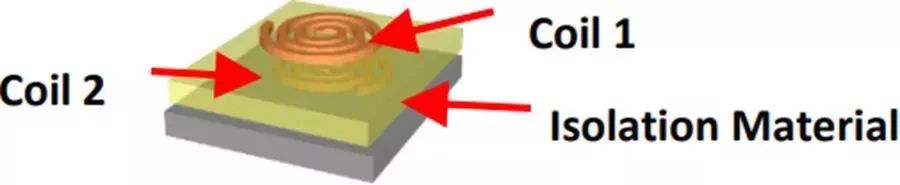
الشكل 2. بنية المحول المغناطيسي
تتيح العوامل القائمة على المحولات أيضًا استخدام وحدات معالجة الإشارات التقليدية (لمنع نقل المدخلات الزائفة) وآليات ترميز الإرسال المتقدمة. يسمح ذلك بنقل البيانات ثنائية الاتجاه ، واستخدام مخططات الترميز المختلفة لتحسين استهلاك الطاقة مقابل معدل النقل ، بالإضافة إلى انتقال أسرع وأكثر اتساقًا للإشارات الحرجة إلى الطرف الآخر من الحاجز.
مقارنة خصائص التأخير
خاصية مهمة ولكن غالبًا ما يتم تجاهلها لجميع العوزل هي تأخير انتقالهم. تقيس هذه المميزة الوقت الذي يستغرقه إشارة ، والتي يمكن أن تكون إشارة محرك أو إشارة اكتشاف الخطأ ، لعبور الحاجز في أي من الاتجاهين. يختلف تأخير الإرسال اختلافًا كبيرًا على التكنولوجيا. عادةً ما يتم توفير قيم التأخير النموذجية ، لكن مصممي النظام مهتمون بشكل خاص بأقصى قدر من التأخير ، وهو خاصية مهمة يجب مراعاتها عند تصميم نظام التحكم في المحرك. وترد في الجدول 1 أمثلة على تأخير الإرسال وتأخير قيم انحراف Optocouplers وسائقي البوابة المعزولة مغناطيسيًا.
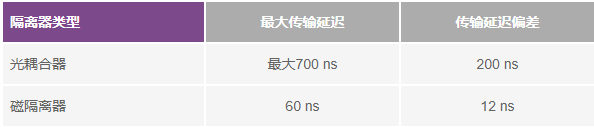
الجدول 1: خصائص التأخير النموذجي لـ Optocouplers وعوزل المغناطيسي
كما هو مبين في الجدول 1 ، فإن العزلة المغناطيسية لها مزايا كبيرة من حيث الحد الأقصى للتأخير وتكرار التأخير (الانحراف). نتيجة لذلك ، سيكون لدى مصممي التحكم في المحركات المزيد من الثقة في تصميماتهم ولن يحتاجوا إلى إضافة هوامش توقيت لتلبية خصائص سائق البوابة. هذا له آثار مهمة للغاية على أداء وسلامة أنظمة التحكم في المحركات.
الآثار المترتبة على النظام لأنظمة التحكم في المحرك
يوضح الشكل 3 عاكسًا نموذجيًا ثلاثي الطور يستخدم في تطبيق التحكم في محرك AC. يتم تغذية هذا العاكس من ناقل DC ، حيث يتم إنشاء إمدادات التيار المستمر مباشرة من إمدادات التيار المتردد عبر مقوم جسر الصمام الثنائي ومرشح السعة/الاستقرائي. في معظم التطبيقات الصناعية ، يكون جهد حافلة DC في حدود 300
من 5 إلى 1000 فولت. يتم استخدام مخطط تعديل عرض النبض (PWM) لتبديل ترانزستورات الطاقة بتردد نموذجي من 5 كيلو هرتز إلى 10
KHZ التردد النموذجي لتبديل ترانزستورات الطاقة T1 إلى T6 لإنشاء جهد متغير ، تردد متغير ، الجهد الجيبي الجيبي الجيب ثلاثي الطور في أطراف المحرك.
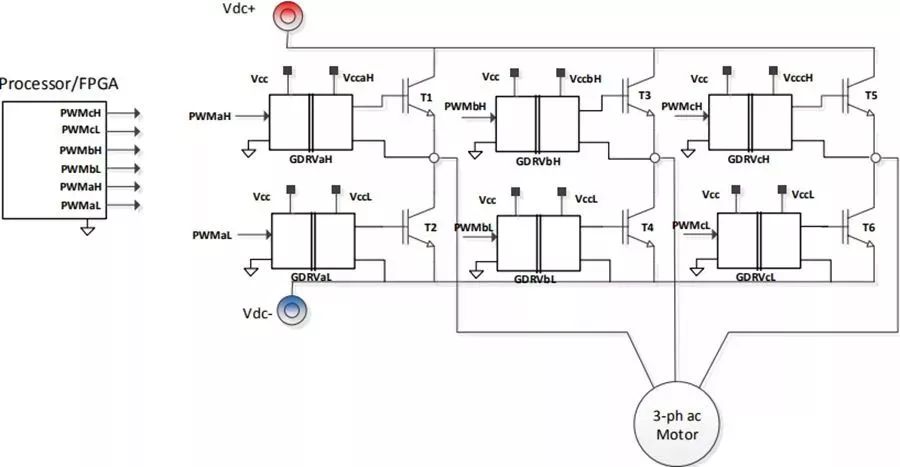
الشكل 3. العاكس ثلاثي الطور لتطبيقات التحكم في المحرك
يتم إنشاء إشارات PWM (على سبيل المثال ، PWMAH و PWMAL) في وحدة تحكم المحرك (عادة ما يتم تنفيذها مع معالج و/أو FPGA). هذه الإشارات عادة ما تكون إشارات الجهد المنخفضة التي هي أرضية شائعة مع المعالج. من أجل تشغيل ترانزستورات الطاقة بشكل صحيح ، يجب تضخيم مستوى الجهد وقدرة محرك الأقراص الحالية لإشارات مستوى المنطق ، وتحول المستوى بالإضافة إلى ذلك بحيث يكون المرجع الأرضي في القطب المنبعث لترانزستور الطاقة المعني. اعتمادًا على موقع المعالج في النظام ، قد تتطلب هذه الإشارات أيضًا عزل السلامة.
تقوم برامج تشغيل البوابة (مثل GDRVAL و GDRVAH في الشكل 3) بإجراء هذه الوظيفة. يتطلب كل سائق بوابة IC جهد إمداد على الجانب الأساسي المشار إليه إلى أرض المعالج وإمدادات ثانوية يشار إلى باعث الترانزستور. يجب أن يكون مستوى الجهد في العرض الثانوي قادرًا على تشغيل ترانزستورات الطاقة (عادة 15
5) ولديها قدرة على محرك الأقراص الحالية لشحن وتصريف بوابات الترانزستور.
العاكس الميت الوقت
تتمتع ترانزستورات الطاقة بوقت تبديل محدود ، لذلك يجب إدراج الوقت الميت في شكل موجة تعديل عرض النبض بين الترانزستورات الجسرية العلوية والسفلية ، كما هو مبين في الشكل 4. هذا لمنع كل من الترانزستورات من التشغيل بطريق الخطأ في نفس الوقت ، مما تسبب في دائرة قصيرة في ناقل DC العالي ، والتي تخلق بدورها خطراً على خطر النظام و/أو الضرر. يتم تحديد طول الوقت الميت من خلال عاملين: وقت تبديل الترانزستور وعدم تطابق تأخير انتقال سائق البوابة (بما في ذلك أي انجراف من عدم التطابق). بمعنى آخر ، يجب أن يفسر Deadtime أي اختلاف في وقت الإرسال لإشارة PWM من المعالج إلى بوابات الترانزستور بين برامج تشغيل بوابة الجسر العلوية والسفلية.
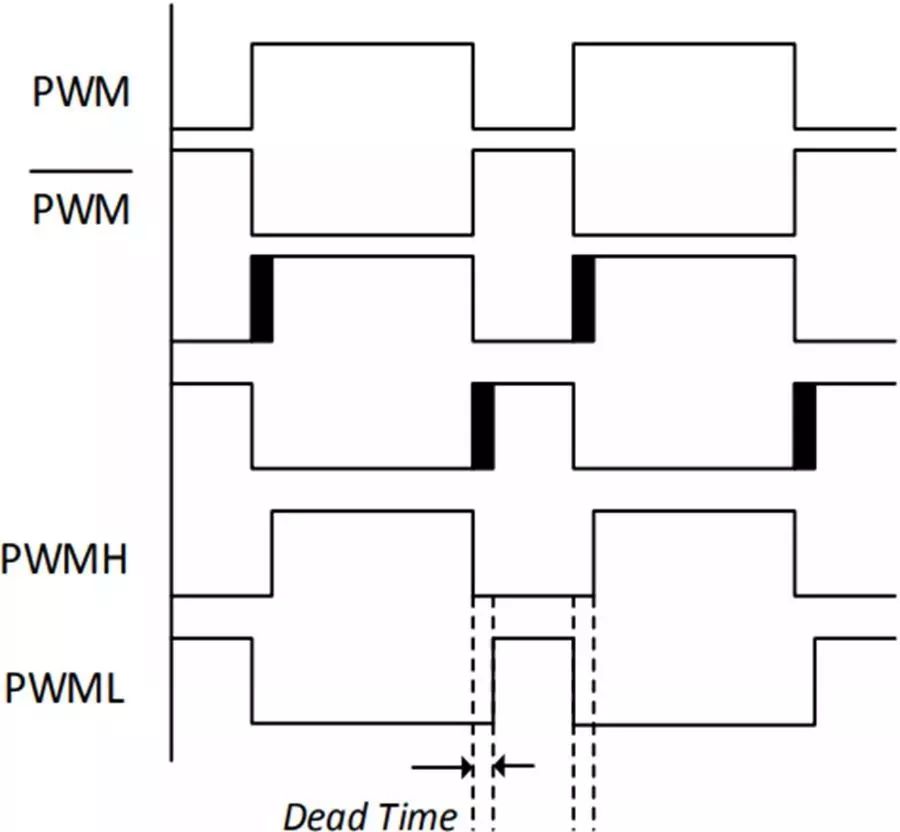
الشكل 4. استيفاء الوقت الميت
يؤثر الوقت الميت على متوسط الجهد المطبق على المحرك ، وخاصة في السرعات المنخفضة. في الواقع ، يقدم Dead Time فولتية الخطأ التالية من حيث الحجم الثابت تقريبًا:
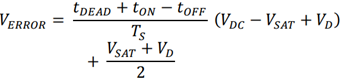
عندما يكون Verror هو جهد الخطأ ، يكون TDead هو الوقت الميت ، والطن و Toff هما أوقات تأخير الترانزستور وتأخير الإيقاف ، TS هي فترة تبديل PWM ، VDC هي جهد حافلة DC ، VSAT هو قطرة الجهد على الدول في ترانزستور الطاقة ، و VD هو الجهد الثوابي Diode.
عندما يتغير تيار الطور الاتجاه ، يتغير جهد الخطأ قطبية ، بحيث عندما يعبر تيار الخط صفرًا ، يخضع جهد المحرك بين الخطوط لتغيير خطوة. هذا يسبب التوافقيات في الجهد الأساسي الجيبي ، والذي بدوره يولد التيارات التوافقية في المحرك. هذه قضية مهمة بشكل خاص بالنسبة للمحركات الأكبر المنخفضة المنخفضة المستخدمة في محركات الأقراص المفتوحة ، حيث يمكن أن تكون التيارات التوافقية كبيرة ، مما يؤدي إلى اهتزاز منخفض السرعة ، وتموج عزم الدوران ، والتدفئة التوافقية.
الوقت الميت له تأثير أخطر على تشويه جهد الناتج الحركي في ظل الظروف التالية:
جهد حافلة عالية العاصمة
وقت ميت طويل
تردد التبديل العالي
العملية منخفضة السرعة ، خاصة في محركات الأقراص المفتوحة حيث لا تتم إضافة أي تعويض إلى خوارزمية التحكم
تعتبر التشغيل منخفض السرعة مهمة لأنه في هذا الوضع يكون الجهد الحركي المطبق منخفضًا جدًا على أي حال ، ويمكن أن يكون جهد الخطأ بسبب الوقت الميت جزءًا كبيرًا من الجهد الحركي المطبق. بالإضافة إلى ذلك ، يكون تأثير ارتعاش التشويه بسبب جهد الخطأ أكثر ضرراً لأن تصفية القصور الذاتي للنظام متاح فقط بسرعات أعلى.
من بين كل هذه المعلمات ، يكون طول الوقت الميت هو الوحيد الذي يتأثر بتقنية سائق البوابة المعزولة. يتم تحديد جزء من طول الوقت الميت من خلال وقت تأخير التبديل لترانزستور الطاقة ، ولكن الباقي مرتبط بعدم تطابق تأخير الانتشار. في هذا الصدد ، من الواضح أن العزلات البصرية أدنى من تقنية العزلة المغناطيسية.
أمثلة التطبيق
لتوضيح تأثير الوقت الميت على التشويه الكهربائي المحرك ، يتم تقديم النتائج أدناه لقيادة المحرك مفتوح الحلقة استنادًا إلى العاكس ثلاثي الطور.
يستخدم برنامج تشغيل بوابة العاكس عزل مغناطيسي من شركة ADI Corporation
(ADUM4223ADUM4223) لدفع IRG7PH46UDPBF1200VIGBT من IR مباشرة مع جهد حافلة DC 700 فولت. يتم قياس جهد الخط وتيارات الطور بشكل منفصل باستخدام مقسم الجهد المقاوم ومقاوم التحويلة بالاشتراك مع مُعدِّل ∑-og المعزول (أيضًا من ADI's AD7403). يتم إرسال إخراج بيانات وحدة وحدة من كل مُشَجِّل إلى معالج تحكم
(ADS ADSP-CM408) حيث يتم ترشيح البيانات واستخراجها لإنتاج تمثيلات دقيقة للجهد والإشارات الحالية.
يوضح الشكل 5 إخراج الجهد الخطي المقاس من المرشح الرقمي SINC. الجهد الفعلي للجهد هو شكل موجة تردد عالية التبديل عند 10 كيلو هرتز ، ولكن يتم ترشيحه بواسطة المرشح الرقمي لإظهار جزء التردد المنخفض من اهتمامنا. يوضح الشكل 6 التيارات المحركية المقابلة
يظهر.
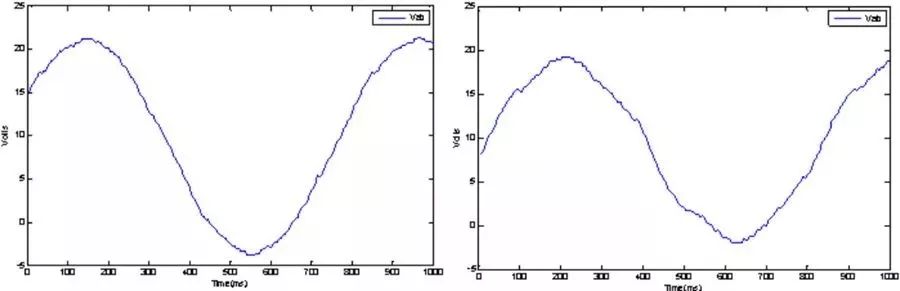
الشكل 5. الجهد المحرك المتداخل المقاس: (يسار) 500 NS الوقت الميت ؛ (يمين) 1 µs الوقت الميت
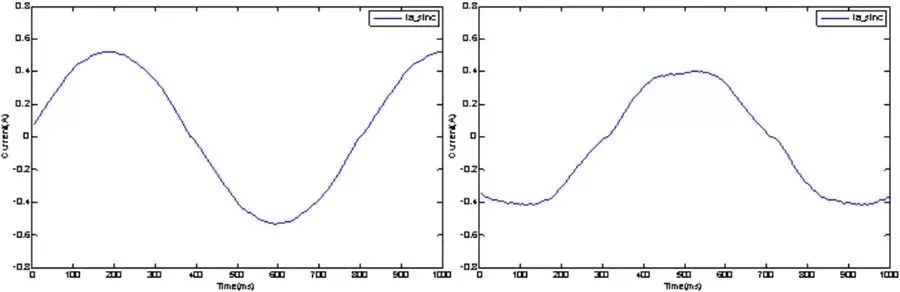
الشكل 6. التيارات المحركية المقاسة: (يسار) 500 NS الوقت الميت ؛ (يمين) 1µs الوقت الميت
يحتوي برنامج تشغيل GATE ADUM4223 على عدم تطابق تأخير ناقل الحركة من 12ns ، بحيث يمكن استخدام الحد الأدنى المطلق للموت المطلوب لتبديل IGBT. بالنسبة إلى Irigbts ، يمكن ضبط الحد الأدنى لـ Deadtime على 500 نانو ثانية. كما يتضح في الشكل على اليسار ، فإن تشويه الجهد في هذه الحالة هو الحد الأدنى. وبالمثل ، فإن التيارات الطور هي الجيوب الأنفية بشكل جيد ، وبالتالي فإن تموج عزم الدوران هو الحد الأدنى. يوضح الرسم البياني الأيمن جهد الخط وتيار الطور عندما يتم زيادة الوقت الميت إلى 1µs. هذه القيمة أكثر تمثيلا لاحتياجات سائق بوابة مقترن بصريًا مع عدم تطابق تأخير انتشار أكبر والانجراف. هناك زيادة كبيرة في كل من الجهد والتشويه الحالي. المحركات التعريفية المستخدمة في هذه الحالة هي محركات مقاومة عالية نسبيا.
في تطبيقات الاستخدام النهائي للطاقة العليا ، تكون مقاومة المحرك التعريفي أقل بكثير ، مما يؤدي إلى زيادة تشويه التيار الحركي وتموج عزم الدوران. يمكن أن يكون لتموج عزم الدوران تأثيرات ضارة في العديد من التطبيقات ، مثل انخفاض راحة ركوب المصعد أو ارتداء تحمل/اقتران في الأنظمة الميكانيكية.
إغلاق التيار الزائد
مسألة مهمة أخرى لسائقي البوابة الحديثة هي مدى سرعة تحقيق أمر الإغلاق من المعالج على IGBT. هذا أمر مهم للإغلاق الزائد في المواقف التي لا يكون فيها الكشف الزائد عن التيار جزء من برنامج تشغيل البوابة نفسه ، ولكن يتم تنفيذه كجزء من دوائر الكشف والتصفية. هناك ضغط آخر في هذا المجال وهو تقصير دائرة القصيرة التي تحمل وقت IGBTs الأكثر كفاءة. في هذا الصدد ، يتمثل الاتجاه في تقنية IGBT في تقليل الوقت الذي يقترض فيه الدائرة القصيرة من مستوى الصناعة من 10µs إلى 5µs أو حتى أقل. كما هو مبين في الشكل 7 ، تتطلب دوائر الكشف الزائدة عادة بعض الدهون المجهرية للالتفاف على خطأ ؛ يجب اتخاذ الخطوات لتقليل وقت الكشف هذا من أجل مواكبة الاتجاه العام. عامل رئيسي آخر في هذا المسار هو تأخير الانتشار من إخراج المعالج/FPGA إلى بوابة IGBT (GATE).
مرة أخرى ، تتمتع العوامل المغناطيسية بميزة واضحة على الأجهزة البصرية بسبب حقيقة أن قيم تأخير الانتشار في السابق صغيرة جدًا ، وعادة ما تكون حوالي 50ns ، ولم تعد عاملاً مؤثرًا. في المقابل ، فإن تأخير الانتشار لـ Optocoupler هو في حدود 500Ns ويمثل جزءًا كبيرًا من إجمالي ميزانية التوقيت.
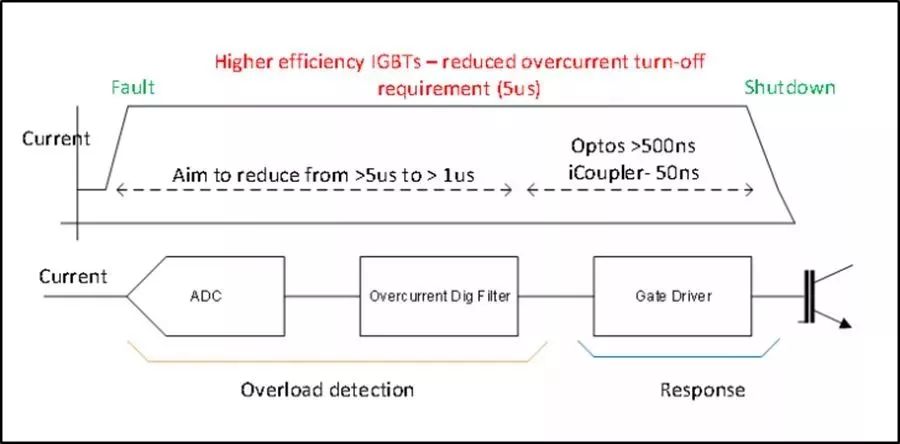
الشكل 7. توقيت إغلاق الصدع
يظهر الشكل 8 توقيت إيقاف تشغيل برنامج تشغيل GATE لتطبيق التحكم في المحرك ، حيث يتبع أمر إيقاف تشغيل المعالج إشارة باعث بوابة IGBT. التأخير الكلي من بداية إشارة الإغلاق حتى تقترب إشارة برنامج تشغيل بوابة IGBT 0 هو 72 ns فقط.
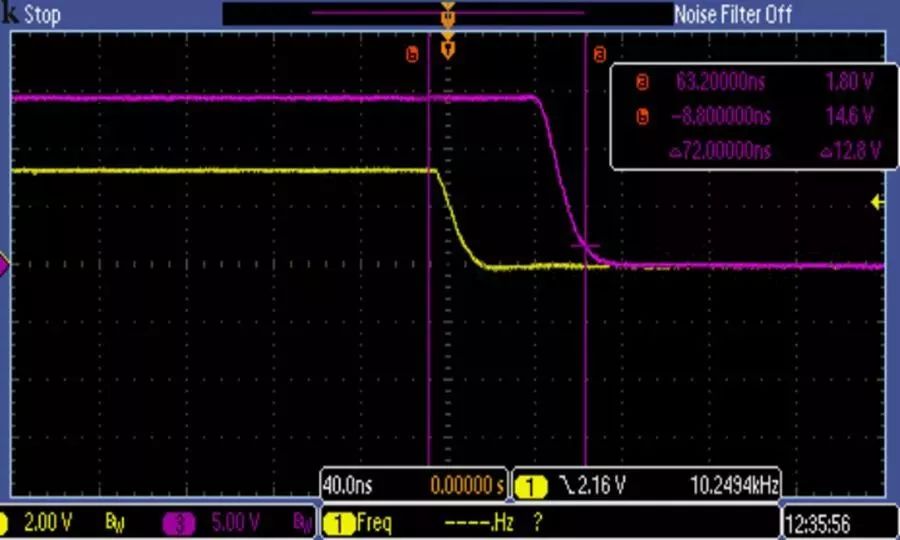
الشكل 8. توقيت سائق بوابة الإغلاق الزائد
ملخص
مع زيادة التركيز على أداء النظام والكفاءة والسلامة ، يواجه مهندسو التحكم في المحركات تحديات معقدة بشكل متزايد في تصميم أنظمة قوية. في حين أن برامج تشغيل البوابة المستندة إلى Optocoupler هي الخيار التقليدي ، فإن الحلول القائمة على المحولات ليست أكثر فائدة فقط من حيث استهلاك الطاقة والسرعة واستقرار الوقت ، ولكن أيضًا ، كما هو موضح في هذه الورقة ، من حيث أداء النظام وسلامته بسبب تأخير الإشارة الأقصر. يتيح ذلك للمصممين تقليل الوقت الموتى بثقة وتحسين أداء النظام مع منع مفاتيح الجسر العلوي والسفلي من التشغيل في نفس الوقت.
بالإضافة إلى ذلك ، فإنه يدعم استجابة أسرع لأوامر النظام والأخطاء ، مما يعزز مرة أخرى موثوقية النظام ويحسن السلامة. بالنظر إلى هذه المزايا ، أصبحت برامج تشغيل البوابة المعزولة القائمة على المحولات خيارًا رئيسيًا لتصميم نظام التحكم في المحرك ؛ يُنصح مصممي النظام بقوة بجعل زمن انتقال الجهاز شرطًا مهمًا عند تصميم مشروعهم التالي.